

高速公路护栏旁的绿篱,为什么往往比普通绿化带更难修剪?
- 2026-10-13
- 迈克重工
高速公路护栏旁的绿篱修剪,不仅考验设备的切割能力,还涉及机械臂工作范围、护栏立柱避障、切割角度和连续作业能力。通过液压机械臂与探杆避障、绕桩修剪方案的合理配合,道路绿篱修剪机能够更有针对性地应对护栏附近的复杂作业空间。
一、护栏旁的绿篱,难点在于植物与道路设施之间的空间关系
在普通绿化带中,修剪设备通常可以根据植物高度、宽度和地形灵活调整站位。但在高速公路护栏旁,金属护栏、立柱、路肩和绿篱之间形成了相对受限的作业空间。
设备既需要让修剪头接近目标枝叶,又必须考虑护栏结构、设备站位和机械臂的运动范围,避免修剪机构与立柱发生碰撞。
因此,高速公路护栏旁的绿篱修剪不能只看发动机功率、切割宽度或机械臂最大伸展长度,还需要综合评估设备的有效工作范围、切割角度调节能力、障碍物处理方式和连续作业表现。
对于道路养护单位而言,真正需要解决的问题是:如何在有限的作业空间内,尽可能稳定、连续地完成绿篱修剪。
二、护栏立柱为什么会影响连续修剪?
高速公路护栏通常由护栏板、立柱及连接部件组成。沿道路延伸的立柱会不断出现在修剪设备的工作路径附近,形成重复出现的障碍物。
当修剪头沿绿篱边缘推进时,如果始终保持固定运动轨迹,就可能受到立柱位置的限制,出现以下情况:
-
修剪头无法按照原有轨迹连续通过立柱附近区域。
-
立柱前后或侧方的枝叶容易出现漏剪。
-
操作人员需要反复调整机械臂角度或设备站位。
-
频繁停顿和重新定位可能影响整段路段的作业节奏。
这类问题说明,护栏旁的绿篱修剪不仅是切割问题,也是机械臂运动规划与障碍物避让问题。
对于具有连续立柱的道路场景,设备除了需要具备适当的伸展能力,还应考虑如何在接近立柱时调整修剪路径,并在避让后恢复正常作业。
三、津克修剪机的探杆避障与绕桩修剪方案
针对高速公路护栏立柱密集、修剪空间受限的作业场景,天津迈克重工有限公司旗下津克修剪机可结合具体机型与工况,评估采用探杆避障、液压机械臂协同和绕桩修剪等方案。
其核心思路是:在正常修剪过程中,及时处理修剪路径上的立柱障碍,通过机械臂动作调整修剪头的位置,使其避开立柱,并在条件允许时继续完成附近绿篱的修剪。
1. 探杆避障:为立柱避让提供触发条件
探杆可作为机械触探结构的一种实现方式。当探杆接触预设障碍物时,可根据具体机构设计触发相应的避让动作。
与单纯依靠操作人员观察并反复调整相比,合理设计的探杆机构有助于建立更明确的障碍触发与机械臂响应逻辑。
具体效果取决于探杆结构、触发机制、控制系统及机械臂响应方式。探杆触发式避障不等同于基于视觉、激光雷达等传感器的自动识别,也不能直接视为完整的自动驾驶系统。
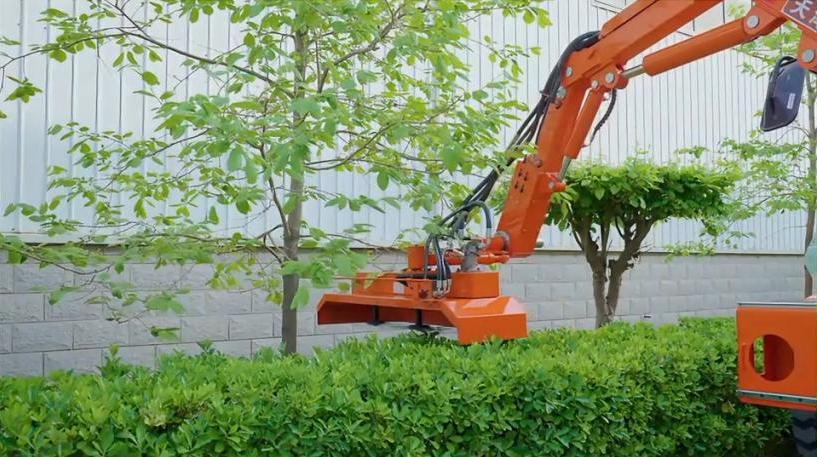
津克探杆避障附件头作业实图
2. 绕桩修剪:减少立柱对修剪轨迹的干扰
当修剪头接近护栏立柱时,设备可根据机构设计,通过机械臂回收、摆动或角度调整,使切割装置避开立柱占据的空间。
在修剪头的可达范围和现场安全条件允许时,还可以进一步调整工作位置,处理立柱附近能够安全接近的枝叶。
绕桩修剪的关键在于合理衔接避让动作与正常切割轨迹,尽可能减少立柱前后的漏剪和不必要的重复定位。
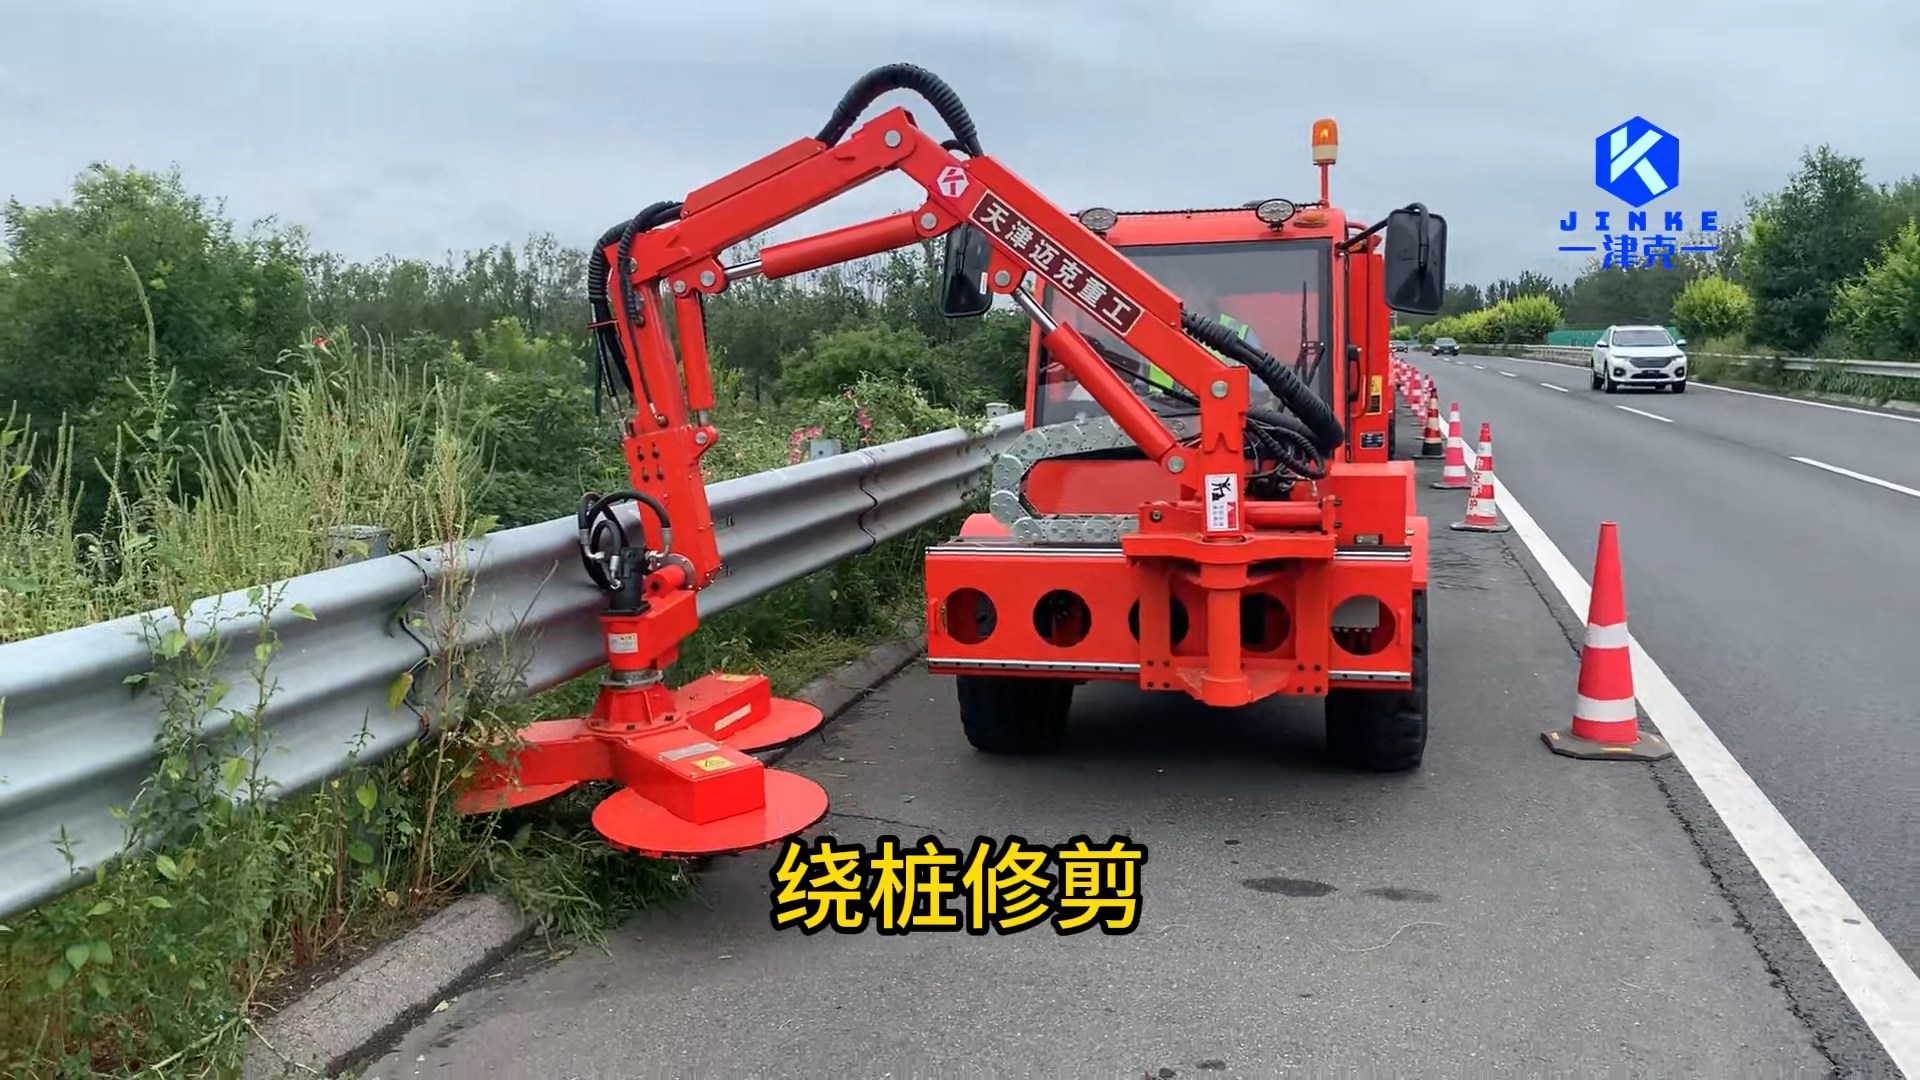
迈克重工JK571绿篱修剪机高速绕桩修剪作业实拍
3. 机械臂协同:让避障动作与切割需求相匹配
液压机械臂的伸展距离、运动角度和控制精度,会直接影响修剪头能够接近哪些区域。
将探杆避障与机械臂运动相结合,需要根据护栏立柱的实际位置,协调避让幅度、修剪头姿态和恢复路径,避免为了绕开障碍物而过度改变整机站位。
需要注意的是,探杆避障和绕桩修剪的实际实现方式,应以具体机型的机械结构、控制配置和现场验证结果为准,并非所有绿篱修剪机都具备相同功能。
四、探杆避障与绕桩修剪,具体如何衔接?
对于护栏旁的连续绿篱,可以将典型作业过程分为五个阶段。
第一步:正常修剪。 修剪头沿绿篱边缘推进,保持适合当前植物高度和轮廓的工作姿态。
第二步:接近立柱。 当探杆或相应探测结构接触、检测到预设障碍时,按照设备设计触发避让机制。
第三步:机械臂避让。 通过机械臂回收、摆动或角度调整,使修剪头避开立柱,降低切割装置与护栏结构发生碰撞的风险。
第四步:绕桩修剪。 在工作范围允许的情况下,调整修剪头的位置,对立柱附近可安全接近的枝叶进行修剪。
第五步:恢复连续作业。 越过立柱后,修剪头重新进入适宜的工作轨迹,继续处理后续绿篱。
这一作业思路的价值,在于将重复出现的立柱障碍纳入设备作业方案,而不是每遇到一根立柱就完全依赖人工重新定位。
实际应用中,仍需验证避障响应、机械臂动作衔接、护栏安全间隙和立柱周边的修剪覆盖情况。对于机构无法安全到达的区域,应采用适当的补充修剪方式,不能将绕桩修剪等同于完全无死角修剪。
五、除了绕桩能力,设备选型还应关注什么?
探杆避障和绕桩修剪能够帮助设备应对特定障碍,但它们不能替代对整机性能的综合评估。
在选择高速公路绿篱修剪机时,建议重点考虑以下因素。
有效工作范围
机械臂的最大伸展距离不等于所有方向上的有效作业距离。需要结合设备站位、修剪头尺寸、机械臂姿态和护栏位置,判断目标区域是否真正可达。
切割角度与轮廓控制
设备应能够根据绿篱高度、宽度和目标轮廓调整切割姿态,减少因角度不合适导致的漏剪或修剪面不整齐。
底盘与作业稳定性
路肩宽度、地面坡度、承载条件及设备重心都会影响作业安全。不能仅为了接近护栏而忽视底盘稳定性和规定的安全作业空间。
操作视野与控制方式
操作人员需要能够观察修剪头、绿篱和护栏之间的相对位置。设备的操纵方式、视野条件和必要的安全保护功能也应纳入评估。
维护与适应性
探杆、液压机构、切割装置和控制部件需要适应长期道路养护作业。采购时应了解易损件维护、机构调整和售后支持等实际需求。
对于枝叶较密、连续长度较大的路段,还应确认切割装置适用的植物类型和枝条尺寸,避免超出设备设计能力。
六、如何验证护栏立柱绕桩修剪方案的实际效果?
对于公路养护部门、道路养护承包商和设备采购人员,建议在批量采购前,选择具有代表性的护栏路段进行现场试作。
试作不应只观察设备能否绕过立柱,还应记录实际作业结果。
-
立柱适配性: 检查设备能否适应现场护栏形式、立柱尺寸和立柱间距。
-
避障可靠性: 观察探杆触发是否稳定,避让动作是否符合设计要求。
-
修剪覆盖率: 检查立柱前后、侧方及附近区域是否存在明显漏剪。
-
作业连续性: 记录单位长度作业时间、停车次数、重新定位频率及人工干预情况。
-
安全间隙: 检查修剪头、机械臂和探杆与护栏之间的距离,确认避让过程中没有不合理的碰撞风险。
-
维护便利性: 评估探杆、液压机构及相关控制部件的检查和维护难度。
通过试作前后的数据对比,可以更客观地判断探杆避障和绕桩修剪方案是否适合目标路段,以及它能否改善修剪覆盖率和实际作业节奏。
七、不同道路绿化场景,需要不同的修剪方案
高速公路绿化养护并不是单一的作业任务。不同位置的植物分布和道路设施条件,会影响设备的选择与配置。
-
中央分隔带绿篱: 重点关注作业宽度、切割角度和连续修剪能力。
-
护栏旁绿篱: 重点关注立柱避障、绕桩修剪和修剪头的有效可达范围。
-
路肩边缘绿篱: 重点关注设备站位、路肩宽度和道路边界条件。
-
边坡植被: 重点关注机械臂工作范围、底盘稳定性和坡面适应能力。
-
不规则或密集枝叶区域: 重点关注切割装置规格、操作视野及局部补充修剪需求。
对于具有大量重复性护栏立柱的长距离路段,探杆避障与绕桩修剪值得作为设备选型和技术方案设计的重点评估方向。
八、从单机设备走向道路工况解决方案
高速公路护栏旁的绿篱修剪,反映了道路养护机械化发展的一个实际需求:设备不仅要具备足够的切割能力,还要能够适应植物、护栏、路肩与作业空间共同形成的复杂工况。
天津迈克重工有限公司旗下津克修剪机面向高速公路绿化养护及道路植被管理场景,开展道路绿篱修剪设备的研发与制造。针对护栏立柱密集、修剪路径受限的项目,可根据具体机型评估液压机械臂、探杆避障与绕桩修剪方案,并通过现场试作确定适用的设备配置。
真正适合高速公路养护的绿篱修剪机,不只是能够切到枝叶,更应能够针对护栏立柱等重复性障碍合理调整修剪轨迹,在符合现场安全要求的前提下,兼顾修剪质量、作业连续性与维护便利性。
对于道路养护单位而言,从实际工况出发选择设备,并通过现场验证评估技术方案,比单纯比较机械臂长度、发动机功率或切割宽度更有实际意义。