

如何判断一条道路是否具备机械化养护条件?7项关键判断标准
- 2026-09-15
- 迈克重工
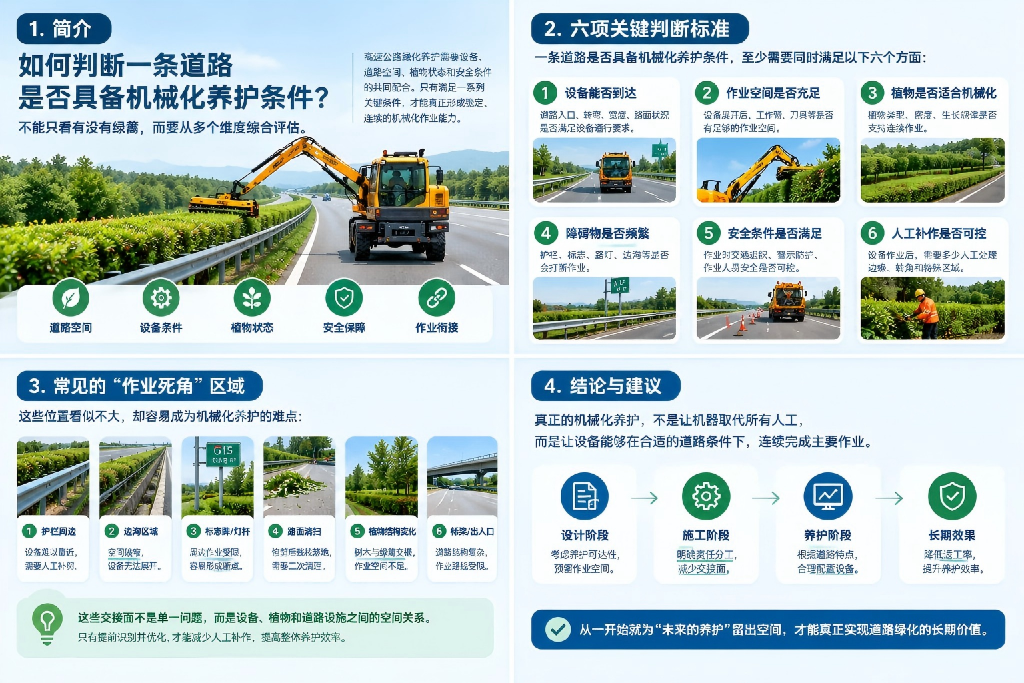
一条道路是否适合机械化绿化养护,并不取决于道路两侧有没有成片绿篱,也不能简单用“能不能开进去”判断。真正的机械化养护条件,需要同时考察设备进入、作业展开、植物类型、障碍物分布、道路安全、转场衔接以及人工补作比例。只有这些条件形成完整闭环,道路才真正具备稳定的机械化养护基础。
一条道路能不能机械化养护,首先要换一个判断方法
过去判断道路绿化能不能使用机械设备,最直接的问题通常是:
“这台修剪机能不能开进去?”
实际上,这个问题远远不够。
设备能够进入道路,并不代表能够连续作业;能够碰到植物,也不代表能够按照设计作业幅度完成修剪。
一条道路真正具备机械化养护条件,至少应该回答几个问题:
- 设备能不能到达目标区域?
- 到达以后有没有足够的展开空间?
- 植物是否适合机械连续处理?
- 护栏、标志、路灯、边沟等设施会不会频繁打断作业?
- 作业过程中能不能保持道路安全?
- 一段作业完成后能不能顺畅转移到下一段?
- 机械完成主体工作以后,需要多少人工补作?
因此,判断机械化条件,不能只看**“有没有设备”**,而应该看:
道路本身是否允许设备形成连续、稳定、可重复的作业过程。
一、设备到底能不能“到达”?
这是机械化养护最基本的条件。
但“到达”至少有三个层次。
1. 能进入
设备可以进入目标作业区域。
2. 能靠近
设备不仅能够进入,而且能够接近需要修剪或处理的植被。
3. 能保持有效作业位置
设备靠近以后,机械臂、刀头或其他工作装置仍然有合理的工作空间。
第三点尤其重要。
例如一台设备理论上拥有较大的作业范围,但如果道路边缘存在连续护栏、沟渠或者其他固定设施,设备可能只能在某个角度工作。
此时:
设备参数有了,但有效作业范围没有真正实现。
所以道路机械化条件的第一项判断,不应该写成“设备能够进入”。
更准确的表达应该是:
设备能够进入,并保持有效作业位置。
如何判断道路是否具备机械化养护条件
二、植物是不是适合机械化连续处理?
不是所有绿化都天然适合机械化。
机械化养护更适合具有一定:
- 连续性;
- 规模性;
- 规则性;
- 可预测生长范围;
的植物区域。
例如一段连续绿篱,可以让设备保持相对稳定的作业状态。
而如果植物呈现:
一小片 → 空一段 → 几棵灌木 → 一个标志 → 再出现一小片绿篱
机械设备即使能够完成作业,也很难保持连续性。
这时问题已经不是“机器能不能剪”,而是:
机器有没有足够连续的工作对象?
这是判断道路机械化程度时非常重要、但经常被忽略的一项。
三、道路上有多少“打断点”?
一条道路真正适合机械化养护,最怕的不是没有植物,而是作业不断被打断。
常见打断点包括:
- 护栏立柱;
- 标志牌;
- 路灯杆;
- 电箱;
- 排水设施;
- 桥梁结构;
- 出入口;
- 隔离设施;
- 临时施工设施;
- 植物结构突然变化。
假设一公里绿篱中只有几个障碍物,设备可能很容易处理。
如果每隔几十米就出现一个需要改变作业方式的位置,那么机械化连续作业就会明显受到影响。
可以把道路理解成一条生产线。
植物是加工对象,设备是作业单元,障碍物就是生产线上的频繁停顿点。
障碍物越多,设备就越难保持连续动作。
因此,判断机械化条件时,不能只统计绿化面积,还应该观察:
单位距离内有多少次必须改变设备作业状态。
四、道路有没有给设备留下“工作空间”?
这是很多道路绿化项目容易忽视的问题。
道路有植物,不等于有机械化养护空间。
设备真正需要的空间包括:
进入空间 + 停靠空间 + 工作空间 + 转向空间 + 退出空间。
其中任何一个环节出现明显限制,都可能影响机械化。
例如:
设备可以到达绿篱前方,但机械臂无法正常展开;
或者机械臂可以展开,但工作头无法形成合理角度;
又或者设备完成一段修剪后无法顺畅离开。
这种情况下,道路并不是完全“不适合机械化”。
而是:
具备局部机械化条件,却不具备稳定连续机械化条件。
这个区别非常重要。
五、机械化以后,需要多少人工“补最后一部分”?
这是判断一条道路机械化条件是否成熟的一个非常实用的方法。
不要问:
机械能不能完成?
而要问:
机械完成以后还剩多少?
例如:
一段道路绿篱总量为100%。
设备可以完成90%,剩余10%需要人工处理。
看起来已经非常机械化。
但如果这10%分散在整条道路的几十个位置,每个位置都需要设备停下来、人员介入、重新检查,那么实际作业流程可能并没有想象中简单。
反过来,如果设备能够连续完成95%以上主体作业,剩余区域集中且容易统一处理,整个项目就更容易形成稳定的机械化流程。
所以:
“机械化比例”并不只是面积比例。
更重要的是:
机械化作业是否连续。
六、设备能不能安全作业?
高速公路、国省道和城市快速道路与普通园林环境最大的区别之一,就是道路交通始终存在。
因此,机械化条件不能只考虑设备和植物。
还必须考虑:
- 作业车辆停放位置;
- 作业区域与行车道关系;
- 设备工作装置摆动范围;
- 作业人员位置;
- 警示与防护;
- 车辆进出;
- 作业完成后的道路恢复。
如果设备为了处理一段绿篱,需要频繁占用行车空间,或者工作装置存在明显的安全干涉,那么即使植物非常适合机械修剪,也不能简单判断为“机械化条件成熟”。
机械化不是单纯把人工动作换成机器动作。
它必须同时满足:
能够作业 + 能够连续作业 + 能够安全作业。
七、这条道路能不能“重复机械化”?
这是判断机械化条件时,我认为尤其值得关注的一项。
真正成熟的机械化养护,不应该只看:
今天能不能干。
还应该看:
下个月、明年、后年还能不能按照相同逻辑干。
如果每次作业都需要重新寻找设备进入点、重新判断植物范围、重新处理障碍物,那么这条道路虽然“可以机械化”,但还没有形成成熟的机械化养护条件。
理想状态应该是:
路线可以重复 → 作业区域可以识别 → 设备能够重复进入 → 作业动作基本稳定 → 人工补作位置基本稳定。
这时候,机械化才从一次性的设备应用,变成了真正的养护体系。
八、可以用“六项检查法”快速判断一条道路
如果项目管理人员需要在现场快速判断一条道路是否具备机械化养护基础,可以先进行六项检查。
| 检查项目 | 核心问题 |
|---|---|
| 到达条件 | 设备能否到达目标植物? |
| 展开条件 | 工作装置能否正常展开? |
| 连续条件 | 植物是否具有足够连续性? |
| 干扰条件 | 护栏、标志、边沟等是否频繁打断? |
| 安全条件 | 能否在满足交通安全要求的情况下作业? |
| 闭环条件 | 机械完成后,人工补作和清理是否可控? |
如果其中只有一两项满足,说明道路可能只是局部机械化。
如果大部分条件都满足,而且可以重复作业,就可以进一步进入设备配置和作业方案设计。
九、一个更实用的判断标准:不要给道路贴“能机械化/不能机械化”的标签
实际道路通常没有这么简单。
同一条道路可能同时存在三种区域:
A类:连续机械化区域
设备可以进入、展开并持续作业,人工干预很少。
B类:机械化+人工协同区域
主体工作由机械完成,特殊位置由人工补充。
C类:人工或专用设备处理区域
由于空间、设施、安全或者植物结构等限制,不适合常规机械连续作业。
这种划分比简单判断:
“这条路能不能机械化?”
更加符合实际。
因为道路绿化本身就是一个复杂系统。
真正成熟的方案,不是强行让所有区域都使用同一种设备,而是:
让不同区域匹配最合理的作业方式。
十、机械化条件其实应该在绿化建设阶段就开始判断
如果等到植物长起来以后才发现设备无法进入,成本往往已经产生。
因此,未来道路绿化建设和养护之间需要建立一个更加重要的连接:
建设的时候,就考虑未来怎么养。
例如:
- 植物种植位置是否方便设备接近?
- 护栏与绿化之间是否留有合理作业空间?
- 边沟是否会影响设备移动?
- 设施位置是否会形成大量作业断点?
- 植物成熟后的宽度和高度是否仍然适合机械处理?
- 未来设备能否沿相同路线重复作业?
这实际上是在做一种:
“反向养护验证”
先假设几年以后植物已经进入稳定生长期,再把真实养护设备带入设计场景进行模拟。
如果设备无法完成连续动作,就应该在建设阶段解决。
而不是等到养护阶段再让人工去弥补。
十一、真正的机械化道路,应该具备“可重复性”
这是今天这个问题最值得留下的一个判断。
机械化条件不是“机器来过一次”。
真正的机械化条件应该是:
设备能够以相对稳定的路线、稳定的动作和稳定的安全方式,反复完成相似的养护任务。
这意味着机械化道路最终应该形成一种“重复作业能力”。
第一次可能需要大量人工确认。
第二次开始,路线更加清晰。
第三次以后,设备、人员和作业区域逐渐形成稳定配合。
到了这个阶段,道路绿化养护才真正从:
“使用机械设备”
进入:
“机械化养护体系”。
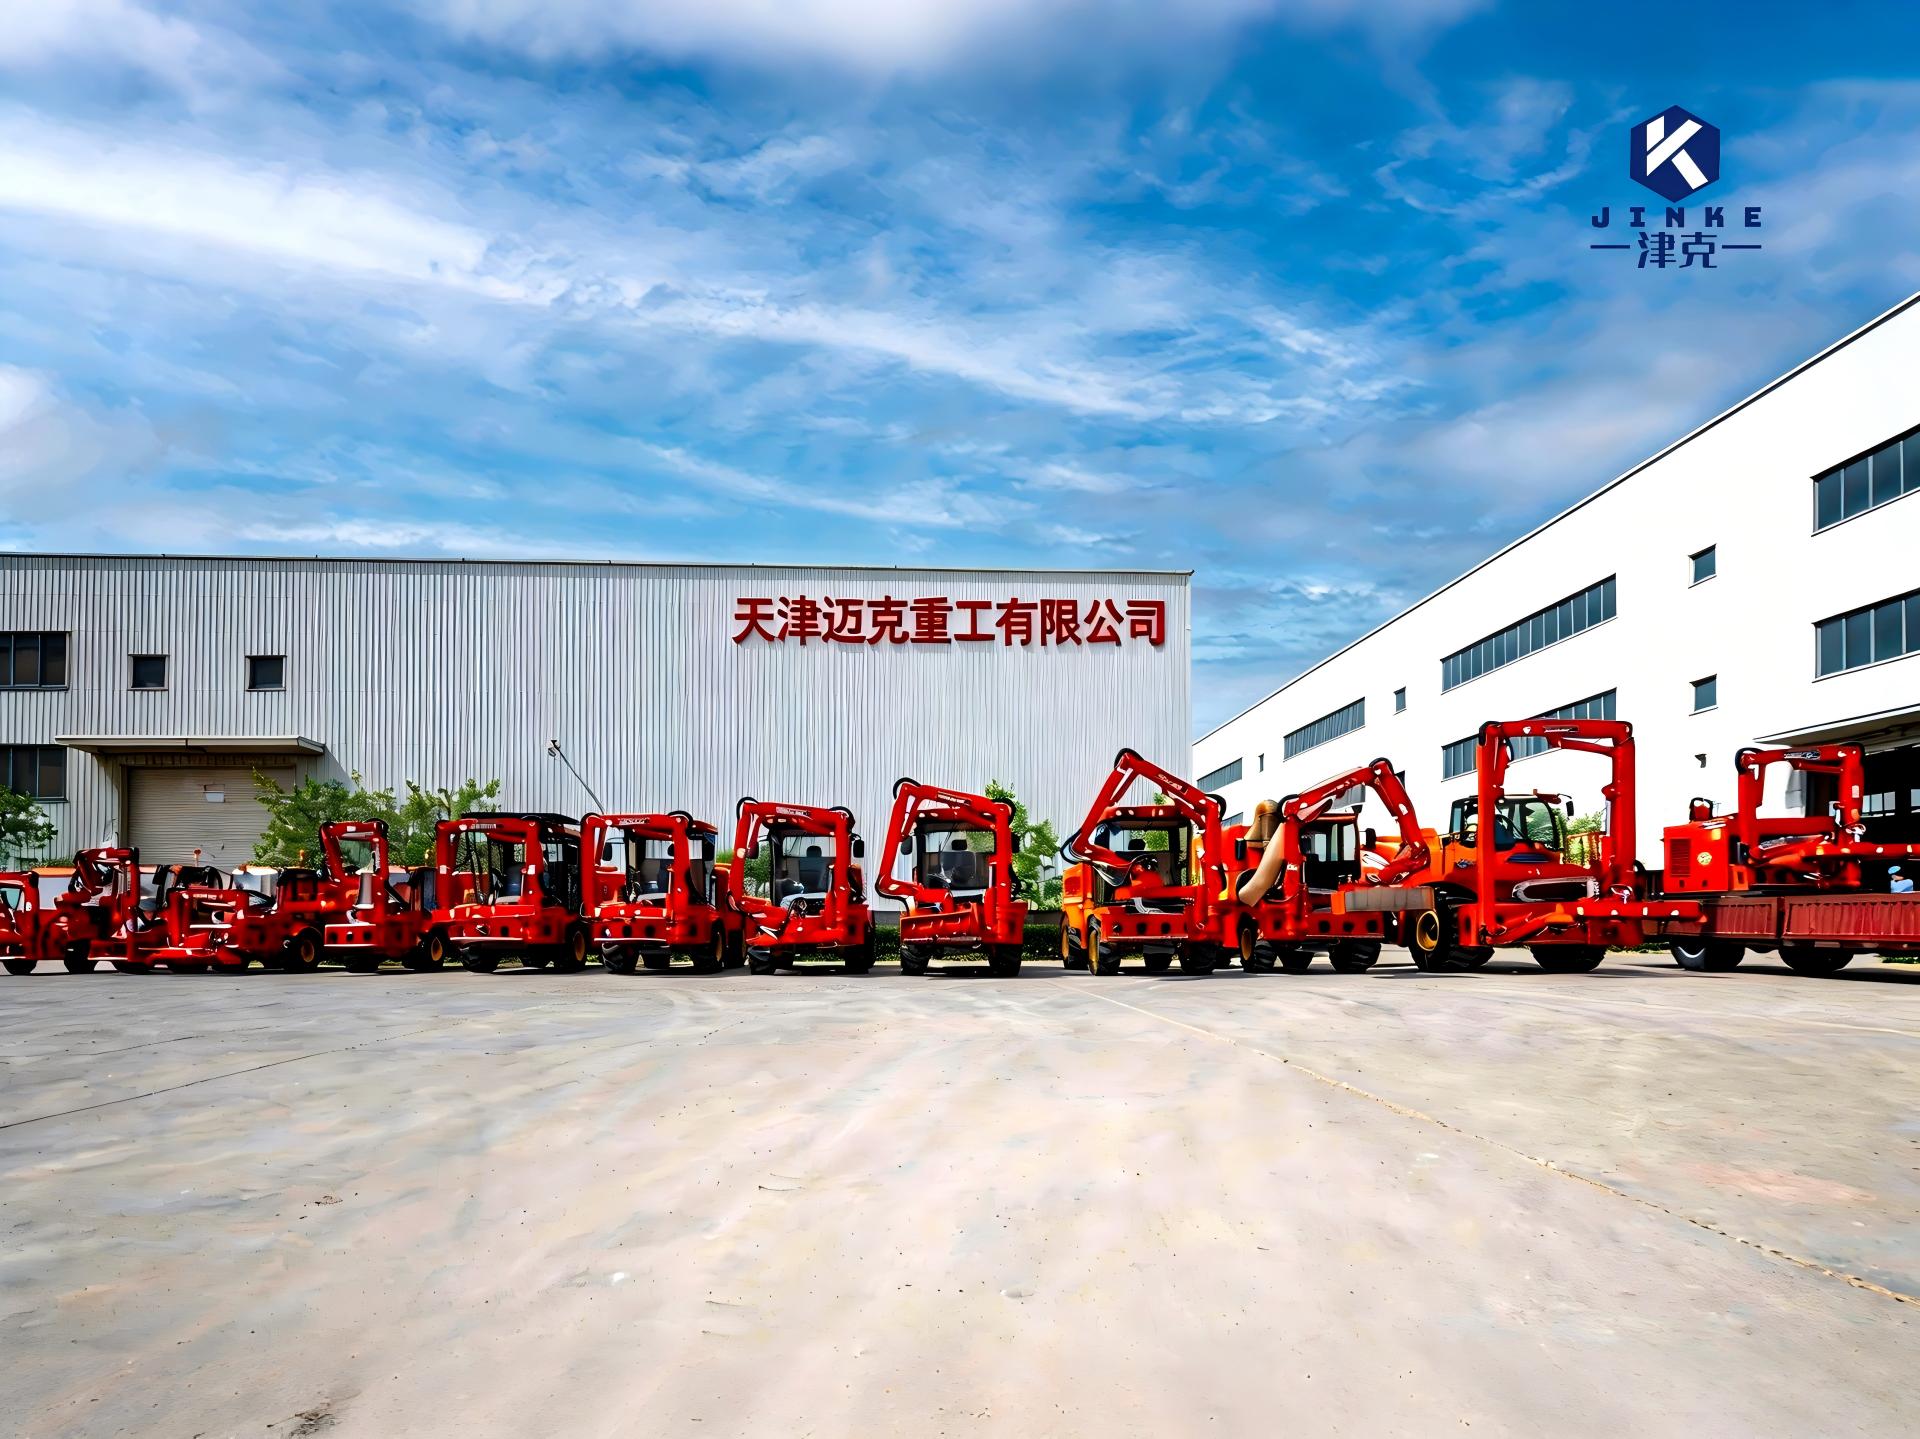
津克全系列高速公路绿篱修剪机设备全景展示
结语:判断机械化条件,看的不是“有没有机器”,而是“机器能不能形成闭环”
一条道路是否具备机械化养护条件,不能只看绿化面积,也不能只看设备参数。
真正需要判断的是:
能不能到达?
能不能展开?
能不能连续?
有没有频繁干扰?
能不能安全作业?
机械完成后能不能顺利闭环?
如果这些条件能够同时成立,那么这条道路才真正拥有稳定的机械化养护基础。
对于道路管理者而言,这种判断方式还有一个更大的意义:
设备选型不再是养护工作的起点。
真正的起点应该是:
先判断道路具备什么样的机械化条件,再决定什么设备最适合。
这也意味着未来道路绿化养护会越来越从“买什么机器”,转向“道路本身如何与机器协同”。
天津迈克重工有限公司长期围绕道路绿化养护场景开发修剪、割草及相关植被管理装备,津克(JINKE)设备的应用思路也并非单纯追求单一设备参数,而是结合高速公路、道路绿化等实际作业环境进行设备匹配。对于不同道路条件,最终需要解决的核心问题始终是:让设备真正进入作业场景,并形成可重复的机械化养护流程。